[2026-11-02] CoworkOS: Scaling Agent Coworkers for Real-world Automation
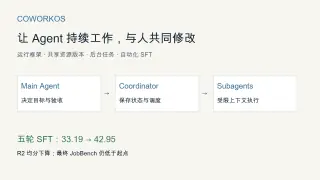
让模型持续处理后台任务,与人共同修改有版本的产物。精读三层运行框架、真实交互案例与五轮监督微调,查清谁生成数据、哪个模型被更新,以及SFT收益、负面结果和公开实现的边界。
课程笔记、踩坑记录,还有一些摸鱼和日常。
复仇者不折镆干。虽有忮心,不怨飘瓦。
让模型持续处理后台任务,与人共同修改有版本的产物。精读三层运行框架、真实交互案例与五轮监督微调,查清谁生成数据、哪个模型被更新,以及SFT收益、负面结果和公开实现的边界。
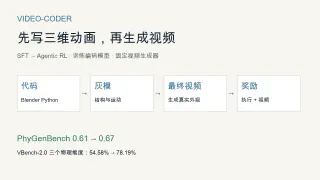
先让编码模型学习教师演示,再用执行与视频评分训练它写、运行和修复Blender动画,借灰模控制最终视频。精读实际强化学习机制、公开修复轨迹、物理评测与论文和代码的版本差异。
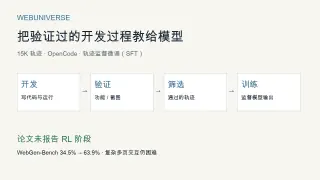
让模型在真实编码环境里开发、运行、检查和修复网页,再用通过验证的轨迹做监督微调。精读15K任务与数据的来源、教师分工、训练掩码和实验反例,明确论文报告SFT,未报告RL阶段。
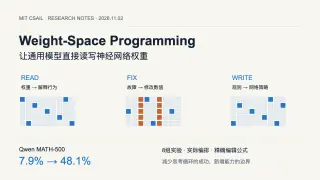
通用模型能否看懂另一张网络的权重、修复故障,甚至从零写出策略?读完作者原文与八组实验日志,拆解小游戏、围棋、迎合检测和 Qwen 思考循环修复的实际过程与边界。
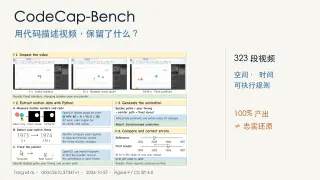
把视频里的布局、轨迹和状态变化写成程序,再渲染检查保留了什么。精读 323 段视频的构建、评分和真实修正案例,核对代码与文字描述的对照边界。
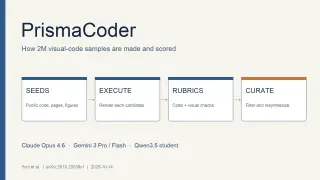
追溯 PrismaCoder-2M 的种子、执行筛选与重生成流程,分清 Claude 生成训练代码、Gemini 造评分标准和判分的角色,以及论文能否支持‘蒸馏’这一说法。
Scene-GRPO 在同一家具编辑点试跑四条候选输出,用 Critic 比较候选结果及各结果相对编辑前的变化,再把局部和整条轨迹的奖励送入 GRPO;本文也核对 SceneSmith 执行环境与公开代码。
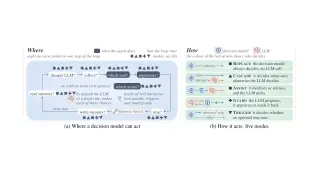
把选工具、填有限选项交给小模型,不确定时仍调用大模型。沿真实发货日志和可运行的订单检查器,解释三层评测、阈值与训练,并核对新规则失败和 coding harness 的实际验证范围。
让通用模型 Astra 直接控制机械臂,还是先检查机器人动作模型 π0.5 的建议?从真实分类案例、控制代码和原始图表解释两种方案与评测条件,附面向 LLM / VLM 读者的机器人基础。
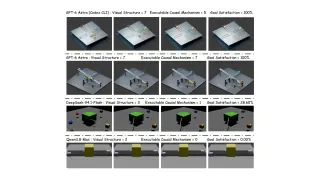
让模型用 Blender 搭出靠机械作用运行的三维装置。沿一道路口放行的真实任务,介绍题目怎么构建、模型看到什么、动画怎么评分,以及运行成功为何不等于机械正确。