[2026-11-19] AgentRoboCritic: Understanding the Capability of Frontier Agents on Direct Robot Control
夹爪抬起来了,蓝色物体却掉回桌面。AgentRoboCritic 让模型在发命令时写下这一步想做到什么,再看动作前后的画面判断哪里失手。本文拆解一条真实测试记录、两种判分模型的训练与对照,以及诊断如何用在浇花重试里。
夹爪抬起来了,蓝色物体却掉回桌面。AgentRoboCritic 让模型在发命令时写下这一步想做到什么,再看动作前后的画面判断哪里失手。本文拆解一条真实测试记录、两种判分模型的训练与对照,以及诊断如何用在浇花重试里。
让通用模型 Astra 直接控制机械臂,还是先检查机器人动作模型 π0.5 的建议?从真实分类案例、控制代码和原始图表解释两种方案与评测条件,附面向 LLM / VLM 读者的机器人基础。
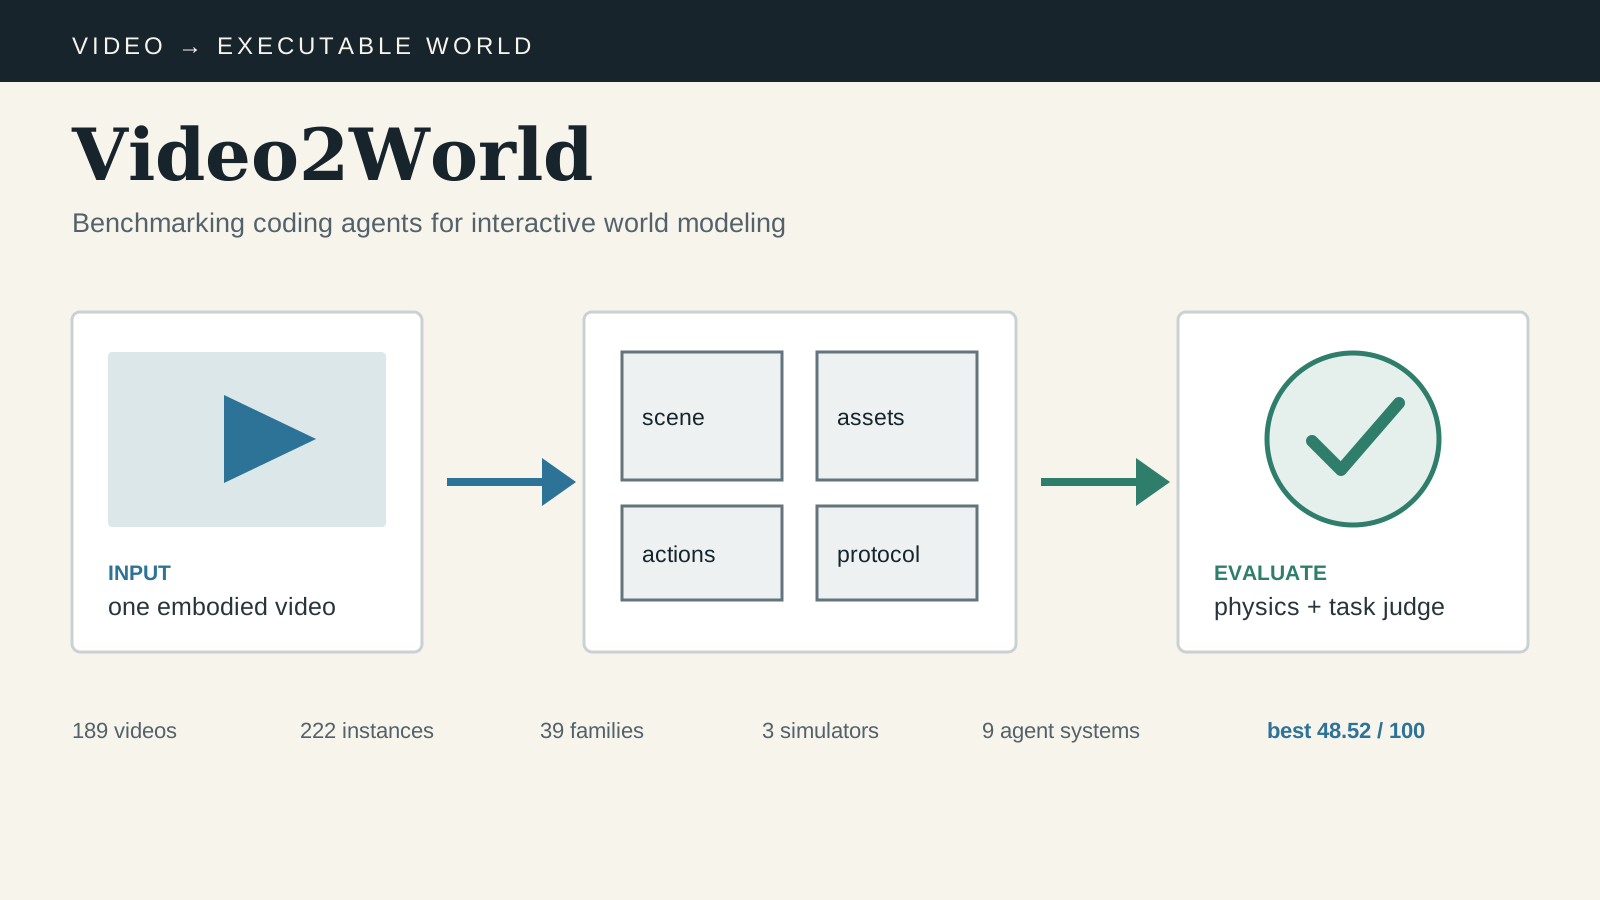
只给一段操作视频,Agent 要写出能在物理模拟器里完成同一任务的场景与控制代码。本文用立瓶子的完整案例说明输入、隐藏标注、执行状态、成功判据、评分公式与九套系统的结果。