[2026-10-16] Scene-Designer: Learning Design Intelligence for Agentic 3D Scene Generation
Scene-GRPO 在同一家具编辑点试跑四条候选输出,用 Critic 比较候选结果及各结果相对编辑前的变化,再把局部和整条轨迹的奖励送入 GRPO;本文也核对 SceneSmith 执行环境与公开代码。
Scene-GRPO 在同一家具编辑点试跑四条候选输出,用 Critic 比较候选结果及各结果相对编辑前的变化,再把局部和整条轨迹的奖励送入 GRPO;本文也核对 SceneSmith 执行环境与公开代码。
让通用模型 Astra 直接控制机械臂,还是先检查机器人动作模型 π0.5 的建议?从真实分类案例、控制代码和原始图表解释两种方案与评测条件,附面向 LLM / VLM 读者的机器人基础。
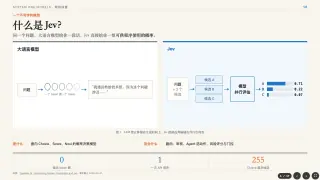
一份关于 Jev、NanoJev、BERT 与 LLM 的 17 页交互图解。