Video-Coder · 总览01 / 17
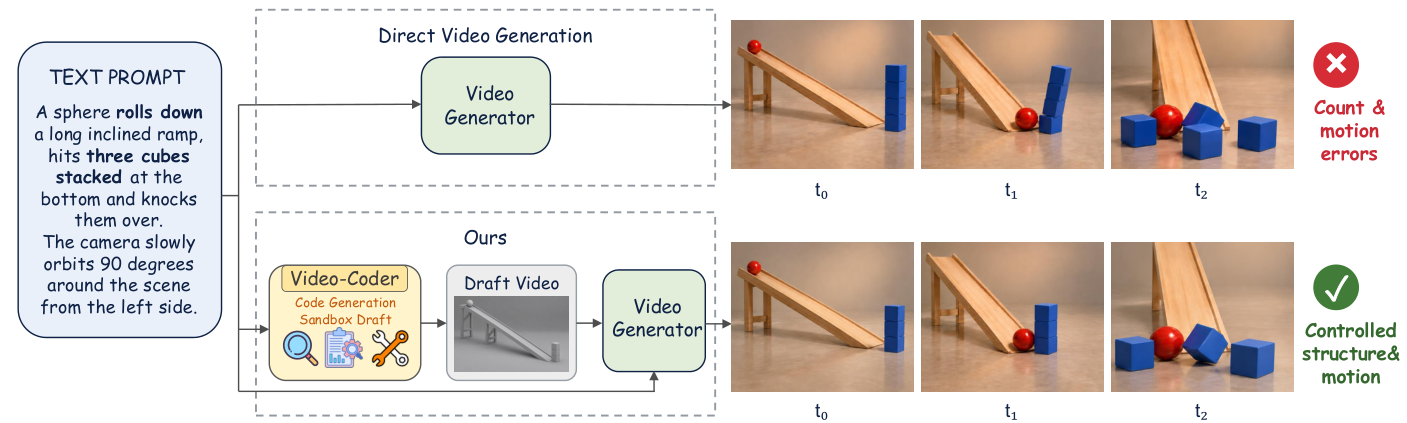
让代码规定结构,让视频模型补外观
Video-Coder 先写 Blender Python、渲染灰模,再用文字与灰模生成最终视频。
训练明确采用 SFT → RL;更新 Qwen3.5-9B 编码模型,MiniMax-H3 视频生成器保持固定。
Figure 1;§3.2–3.3;原图 CC BY 4.0论文 ↗
Video-Coder · 产物与边界02 / 17
模型输出代码;整个系统交付两种视频
灰模是几何、轨迹与相机的中间控制信号;最终外观由下游生成器合成。
§3.2–3.3;README Inference;流程为本文绘制论文 ↗
Video-Coder · 论文案例03 / 17
一颗球、三个方块、90°相机绕转
Figure 1 的真实要求同时约束对象数量、动作先后和视角;作者没有附上该例完整执行日志。
这是按论文要求解释职责,未补造作者代码或该例 judge 分数。关键帧动画也能通过运行检查。
Figure 1;Appendix A–B论文 ↗
Video-Coder · 执行反馈04 / 17
一次提交会在干净目录重新运行
harness 是作者提供的任务执行环境:shell 写文件,静态检查与渲染返回反馈。
当前公开配置:Blender 4.5、1280×720、24 fps、120–240帧;RL 最多100轮。检查不验证守恒定律或物体语义。
§3.2;Appendix A;teacher.yaml;static_check.py / blender_exec.py论文 ↗
Video-Coder · 真实轨迹05 / 17
三次 RUN OK,中间仍修复两次
公开 SFT 首条:a man standing in front of a machine. 教师自己添加了按按钮和机器启动的动画。
31条messages、10次工具调用;这是公开教师记录,未在本文重渲染。数据末尾是提交调用,没有最终验收报告或 RL 奖励。
HF sft_data.json row 0;revision c60da610;记录为本文整理论文 ↗
Video-Coder · 数据构建06 / 17
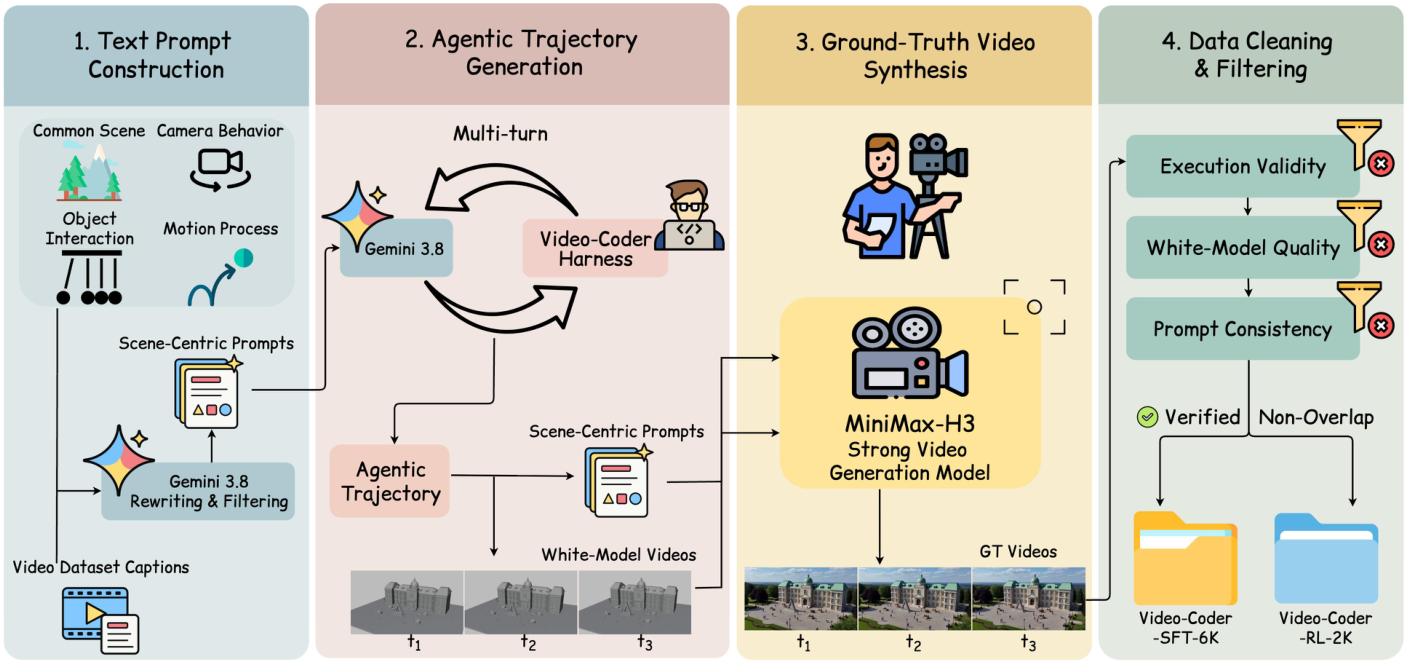
先生成教师演示,再合成参考视频
作者改写真实视频数据的caption,明确对象、布局、动作和相机;过滤难用几何表现的内容。
InternVid / OpenVid-1M / MiraData → Gemini 3.8 Flash 多轮写代码 → MiniMax-H3 合成参考 → 执行、草稿质量、Seed2.0一致性筛选。
§3.1;Figure 2;CC BY 4.0;图中6k/2k与§4.1不同论文 ↗
Video-Coder · 两阶段训练07 / 17
SFT 学演示,RL 比较新尝试的奖励
视频生成器固定;RL 会重新采样代码和修复过程,再由结果奖励改变编码策略。
参考答案留在训练环境与judge侧,编码模型推理只收到场景文字、工具与自己的执行反馈。
§3.3;task.py;公开 SFT / RL入口论文 ↗
Video-Coder · RL一次尝试08 / 17
奖励最后的视频,优化前面的编码动作
accepted 草稿才能进入下游视频生成与比较;失败脚本不能靠文本自称完成。
§3.3;task.py:74–151;video_reward.py:609–640;本文绘制论文 ↗
Video-Coder · 视频评分09 / 17
四项结构分数,外观不计奖励
Qwen3.8-omni-flash 先从文字抽3–6条硬约束,再看参考与候选最终视频。
每项要求取0 / .25 / .5 / .75 / 1。忽略纹理、颜色、材质、光照、脸与衣服、音频和美观;参考不是唯一正确答案。
Appendix B / Figures 8–9;video_reward.py:113–199,414–417论文 ↗
Video-Coder · 算一次奖励10 / 17
视频奖励0.5875,初始总奖励1.29375
以下分数是本文说明性输入,不是球、汽车或教师样本的真实得分。
公开代码还加一道条件:faithfulness ≤ 0 时总奖励归零,连执行项也取消。视频服务或judge异常默认丢弃该rollout。
Eq.3;video_reward.py:321–417;数字为本文重算论文 ↗
Video-Coder · 退火的实际效果11 / 17
执行系数从1降到0.3679,末步仍存在
R = 0.5 Rvideo + exp(−steps/T) Rexe;T 在这里是总训练步数。
系数大小不等于贡献大小:末步需 Rvideo > .7358,视频项才超过成功执行项。同组全成功时,执行常数在组内中心化中抵消。
Eq.3–4;本文数学分析;Table 3退火消融论文 ↗
Video-Coder · 策略更新12 / 17
论文写 GRPO,发布默认策略损失是 GSPO
两者都比较同题多条轨迹,但不能把优势估计名字当作整个优化目标。
未完成轨迹的0奖励仍影响组内基线;服务异常的丢弃与未完成mask不是一回事。代码默认值不能证明主表用的精确运行版本。
Eq.4–5;train_video_coder_rl.sh:55–69;core_algos.py / framework.py论文 ↗
Video-Coder · 主结果13 / 17
同一 MiniMax-H3 加编码代理:0.61→0.67
PhyGenBench 四类物理常识评分;论文沿官方协议使用 GPT-4o judge。
完整 Table 1 在正文保留。摘要“约7 points”不等于表中6个百分点;§4.2的OmniWeaving“16.28 points”也与表不符。
Table 1;§4.1–4.2;本文按完整表重算论文 ↗
Video-Coder · 物理维度与反例14 / 17
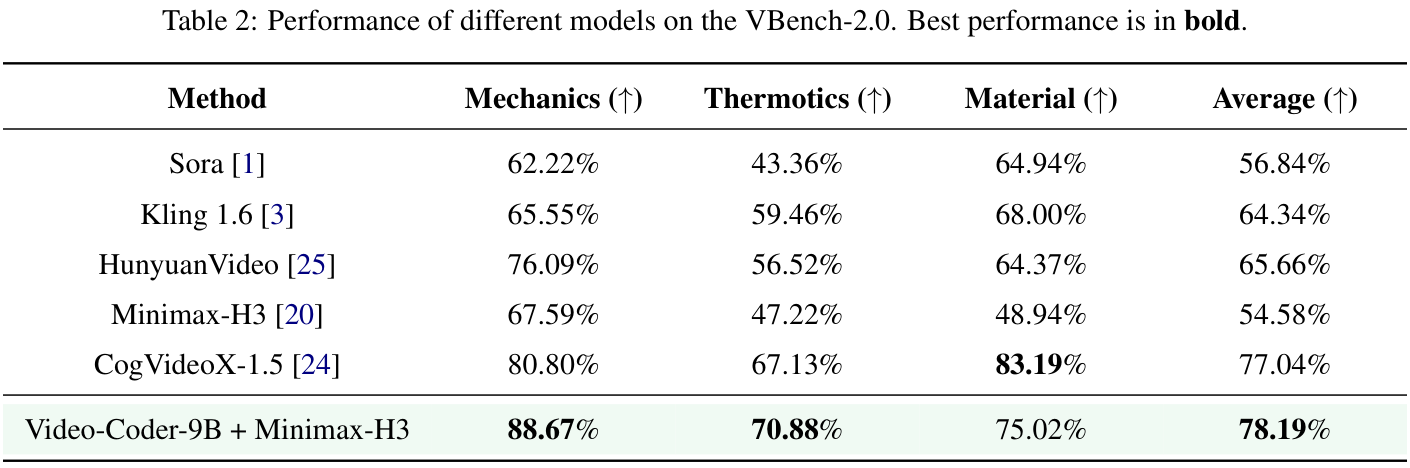
VBench物理均分+23.61个百分点,材料仍落后
只报告 Mechanics、Thermotics、Material;78.19%不是整个VBench-2.0总分。
对MiniMax:54.58%→78.19%;对CogVideoX-1.5:77.04%→78.19%,只高1.15个百分点。材料维度低8.17个百分点。
Table 2;§4.2;原表 CC BY 4.0论文 ↗
Video-Coder · 消融15 / 17
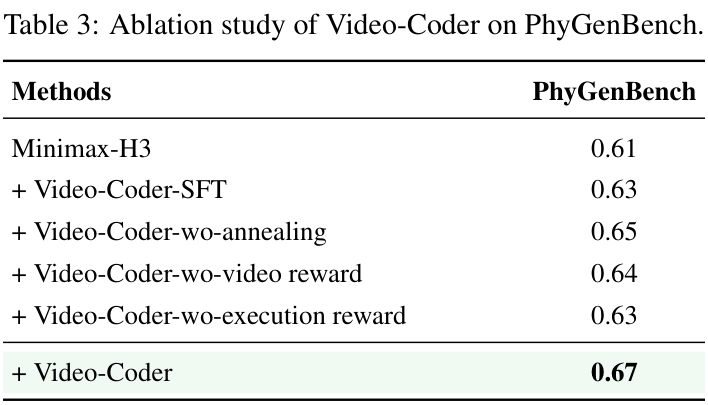
SFT到RL:0.63→0.67;去掉任一奖励更低
同一MiniMax-H3、同一PhyGenBench;full在六个已报告条件中最好。
无退火 .65、无视频奖励 .64、无执行奖励 .63。支持这份训练配方有增益;缺少等计算更长SFT、误差条和行为统计,不能证明RL不可替代。
Table 3;§4.3;CC BY 4.0论文 ↗
Video-Coder · 发布与成本16 / 17
数据、模型和实现已公开,实际条数有差异
核对到2026-11-09:完整JSON可获取,模型权重公开列出;本次未跑GPU训练或视频服务。
GitHub cbc3d975;HF data c60da610。公开SFT脚本4卡、128K;论文8卡、120K,运行设置也需区分。
§4.1;HF Train-Data完整JSON;GitHub固定revision论文 ↗
Video-Coder · 结论17 / 17
值得研究:用最终视频反馈训练前面的程序
论文与代码明确包含RL;收益集中在结构、运动和物理评测,尚有可复現性与judge可靠性问题。
已验证源码与公开记录;未独立复现主表。执行成功、参考一致与真实物理正确需要分别检验。
§3–4;Appendix A–B;本篇证据边界与研究建议论文 ↗