控制模型在发命令时写下本步目标
例如先把夹爪降到物体旁,或闭合后试提。整题是把物体放进架子,两步都有自己的成功条件。
事后看动作前后,核对承诺的效果
命令可以如期执行,物体也可能在抬升时滑落。判断依据是画面里的物体和夹爪。
12 套
既有操作基准,分析 Astra 轨迹
400 条
人工给动作定标签,检验判分模型
12,844 条
用 Astra 标签监督训练判分模型
模型给出末端位姿、关节目标或一段低层控制量,并用 note 写明这次要看到什么效果。
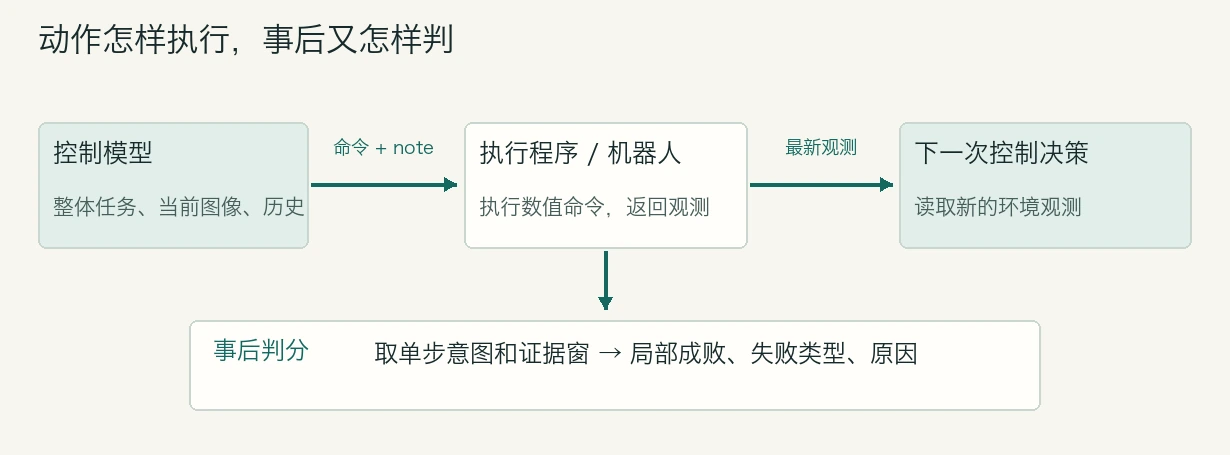
图 2 的投币例要求夹住硬币上沿。后续试提仍没把硬币带起来,critic 与人都标 Failed / Grasp。
这步要把蓝色物体提离桌面并确认抓稳。仿真执行 108 行 ee_delta,无裁剪。
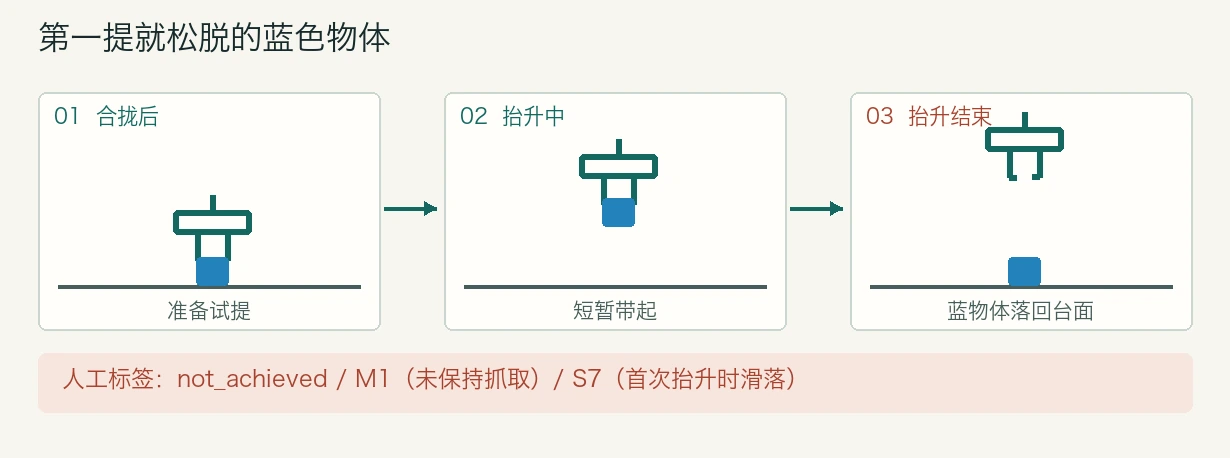
动作末尾能看到空夹爪已抬起,蓝色物体仍在台面。人工将这次记为抓取未保持,细类是初次抬升滑落。
测试集第 0 行 · ARC-v0.3-f61a1c684a95fc33043ee2b7 · 示意图按标签和观测绘制
GPT-6 Astra 生成动作标签与原因,Muse-Glimmer-30B 用 LoRA 学写同样的四字段 JSON。控制策略权重保持固定。
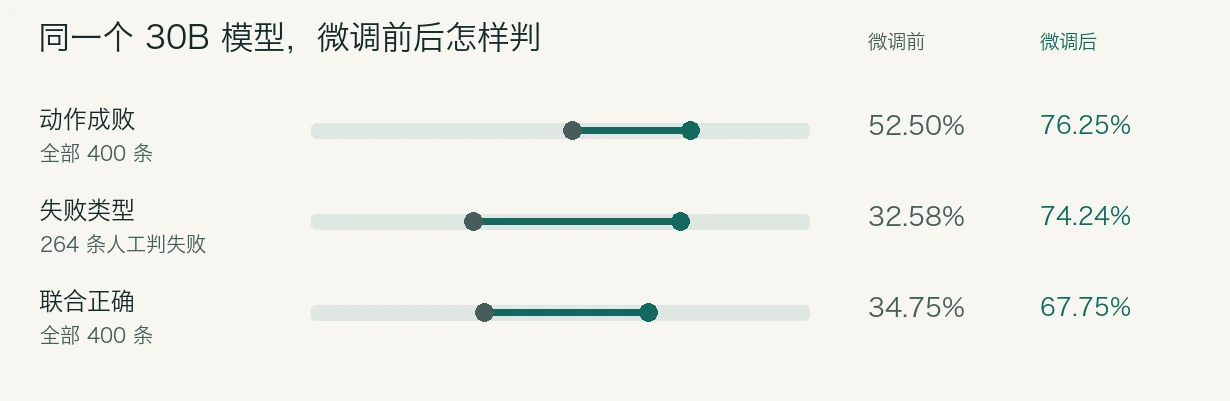
失败类型答对 196/264,Astra 是 213/264。同一个 400 条评测里,Astra 拿掉局部意图后仅 66/264 答对类型。
RoboDojo 实例先夹空,再开夹爪、后移、重新闭合。看到紫块随手抬起时,才确认这次修复。
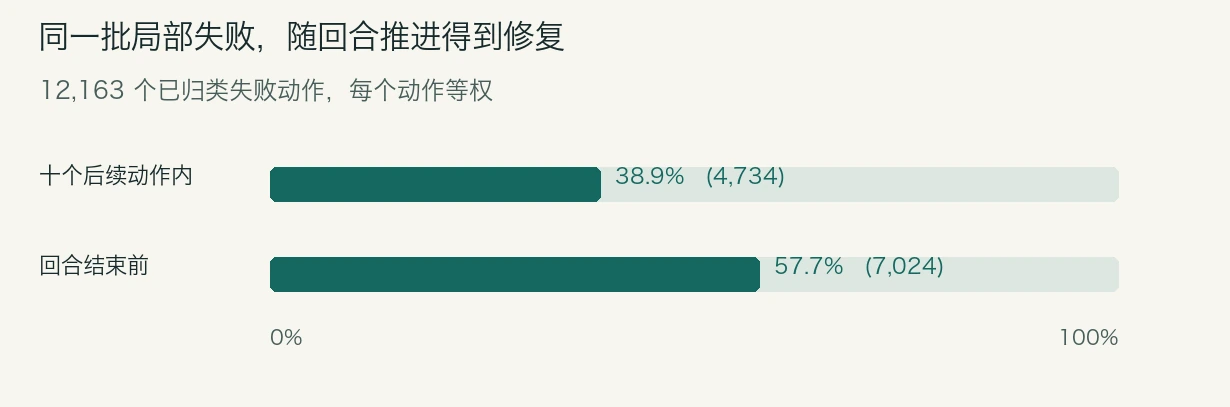
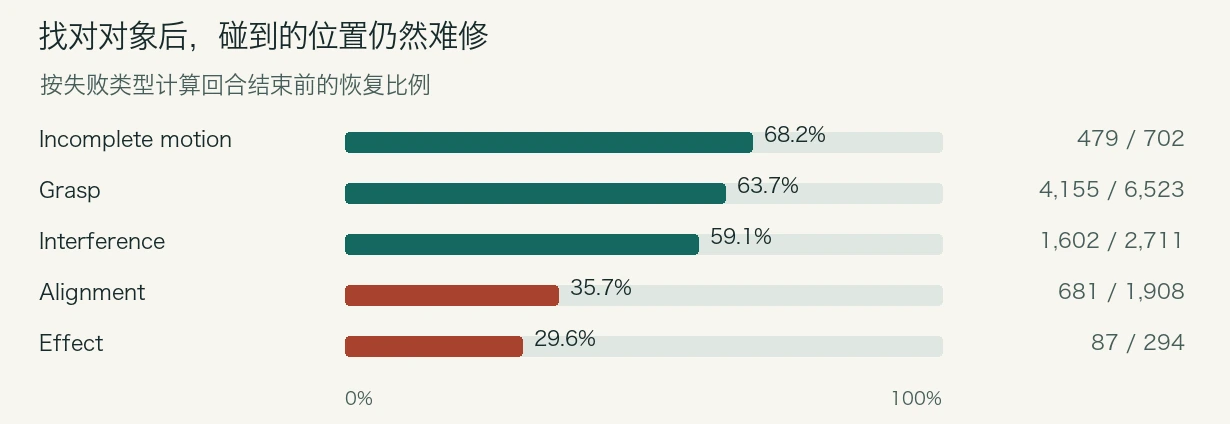
6,435 次直接修复,589 次换路绕过。49.8% 的成功回合经历过失败动作,这一比例用的是成功回合作分母。
Figure 5(c) · Appendix C、Figure 12 · 本文据文中计数作图
只给图像的 UniVTAC / OpenViTac 中,对齐分别占已归类失败的 75% / 86%。
Choice 只看是否照自己的 note 选对。题目要按 3,note 写 7,模型也按了 7,这条可以局部达成。
Figure 7(a) · Figure 4、Appendix J · 本文据文中计数作图